Guia do usuário
Deteção de colisões
Encontre onde os elementos do modelo se atravessam ou se aproximam demais: conjuntos de pesquisa por regras, testes rígidos e de folga entre eles, colisões seguidas de uma execução para a outra, mostradas em 3D e enviadas como BCF.
Gerenciar → Deteção de colisões encontra onde os elementos do modelo se atravessam ou ficam mais perto do que deviam. Funciona da mesma forma com os elementos do Lapin e com ficheiros IFC e Fragments ligados, por isso também coordena os modelos que as outras especialidades lhe enviam.
Testes e conjuntos
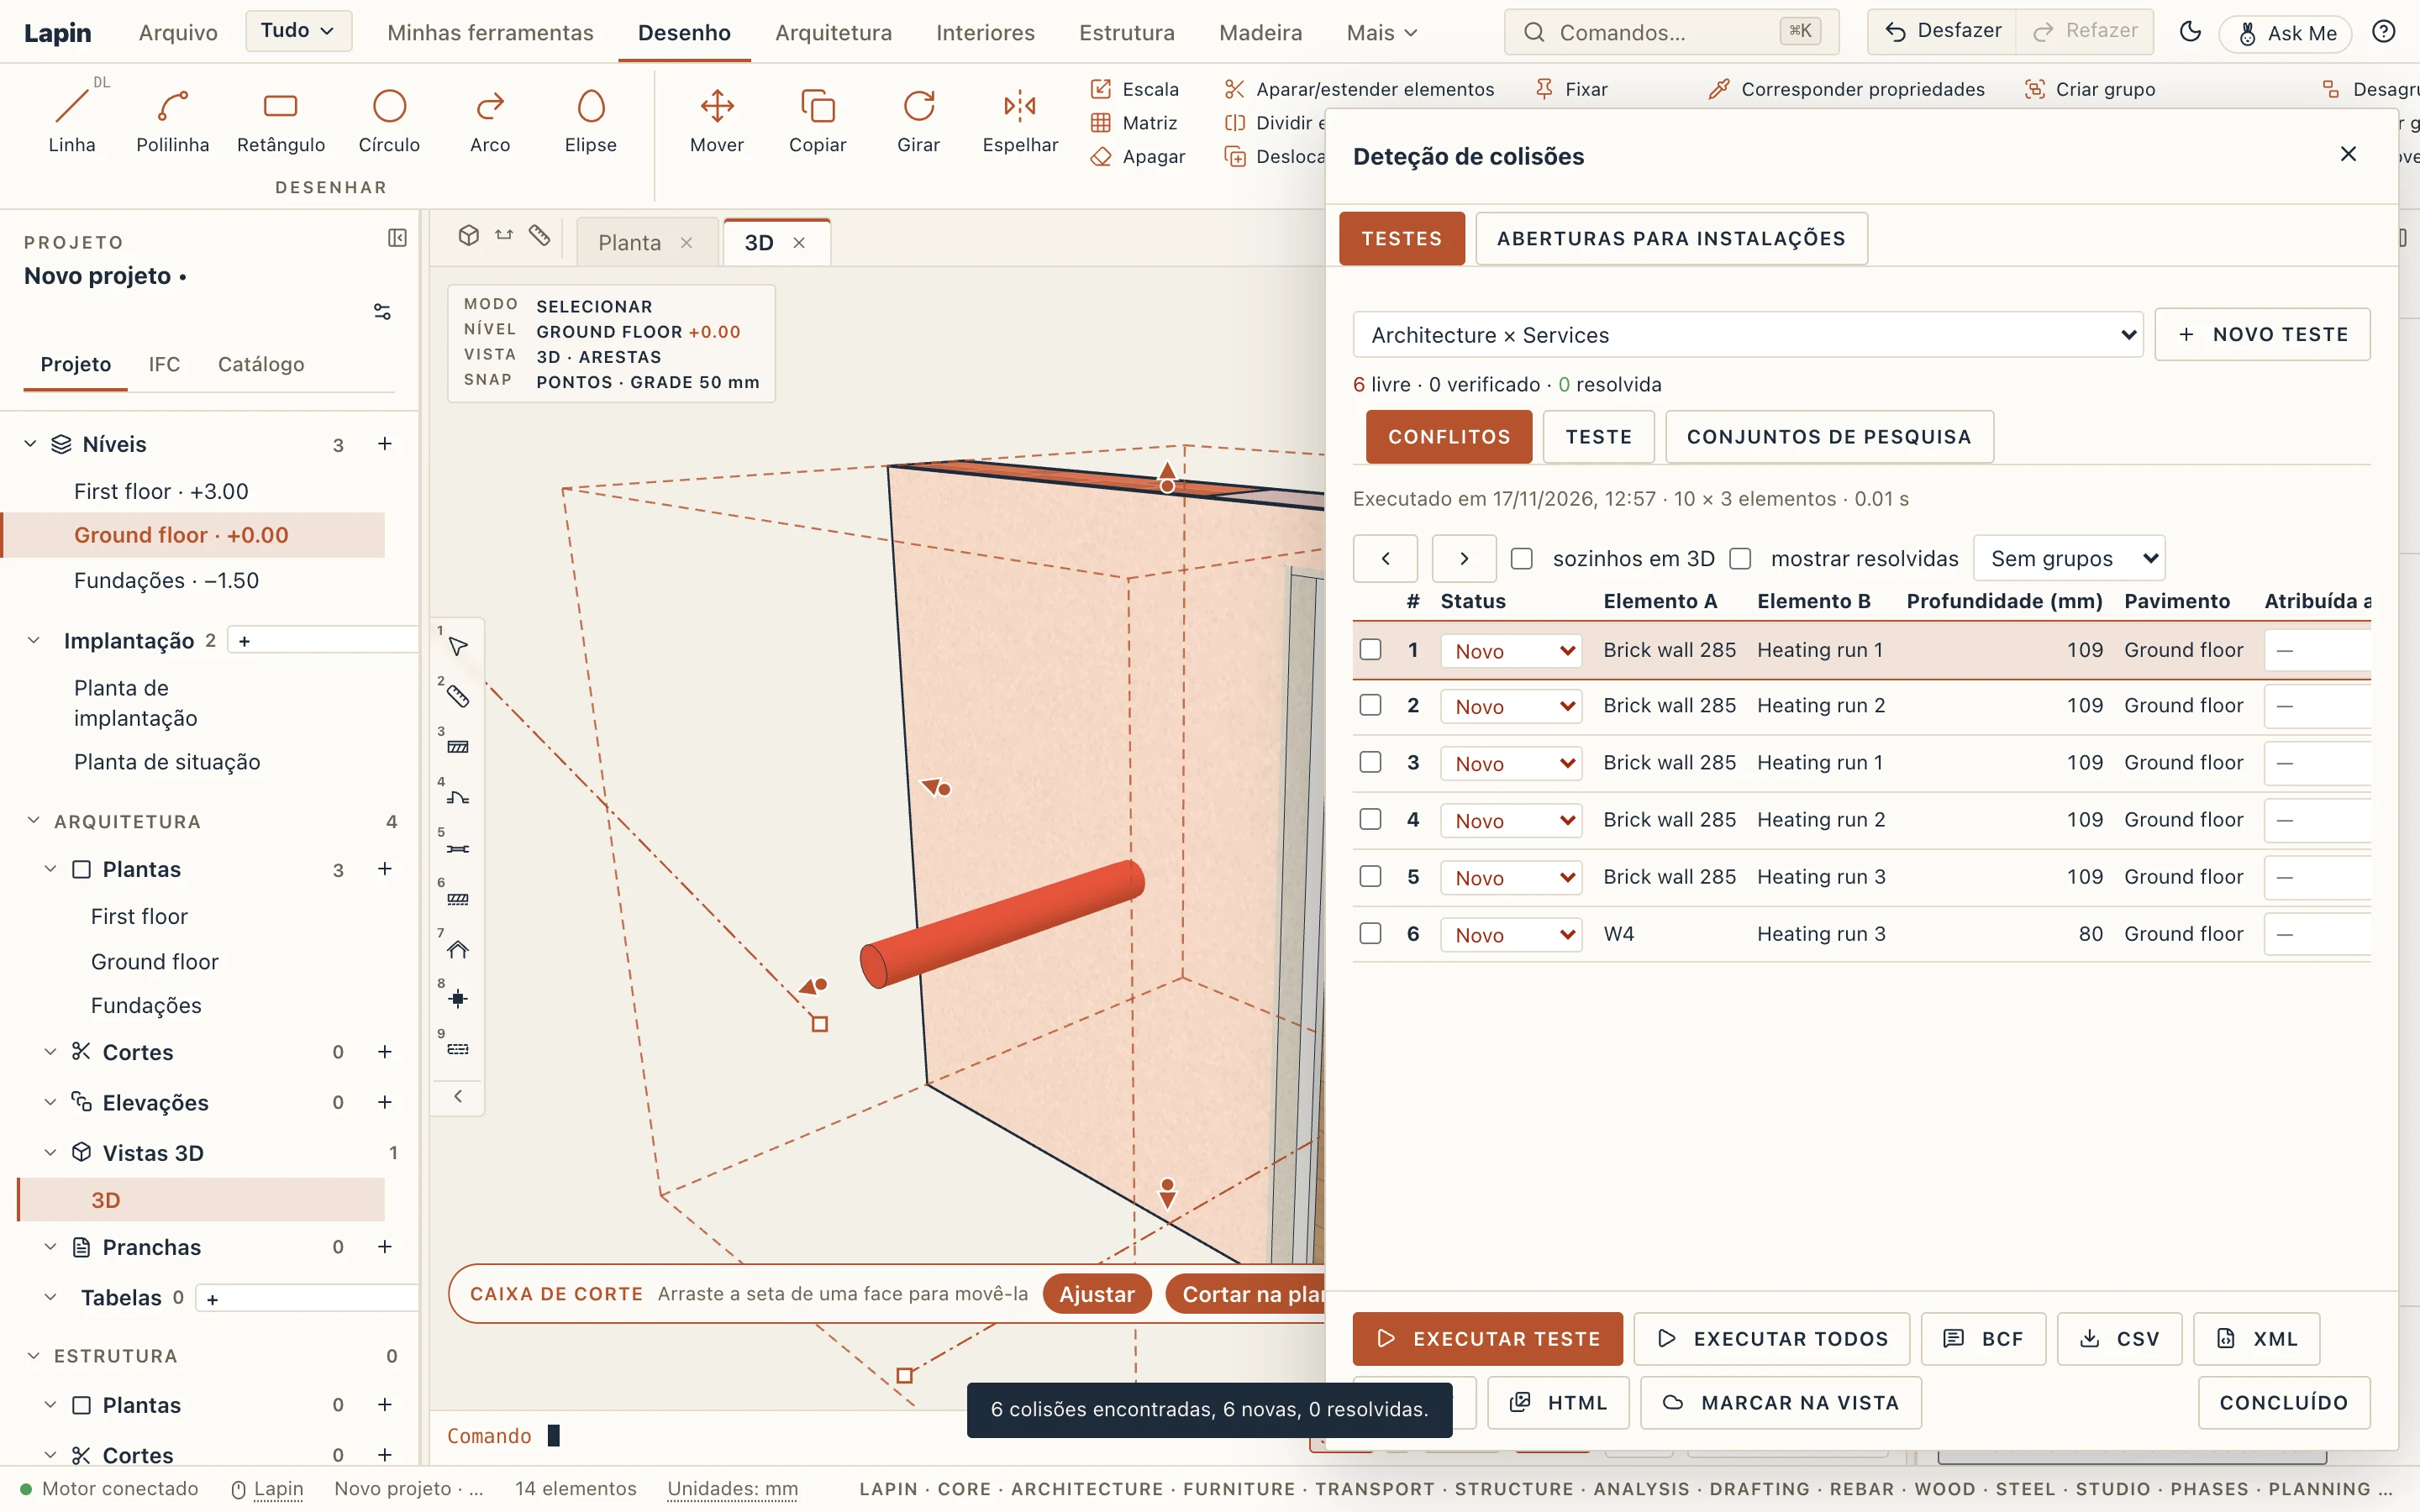
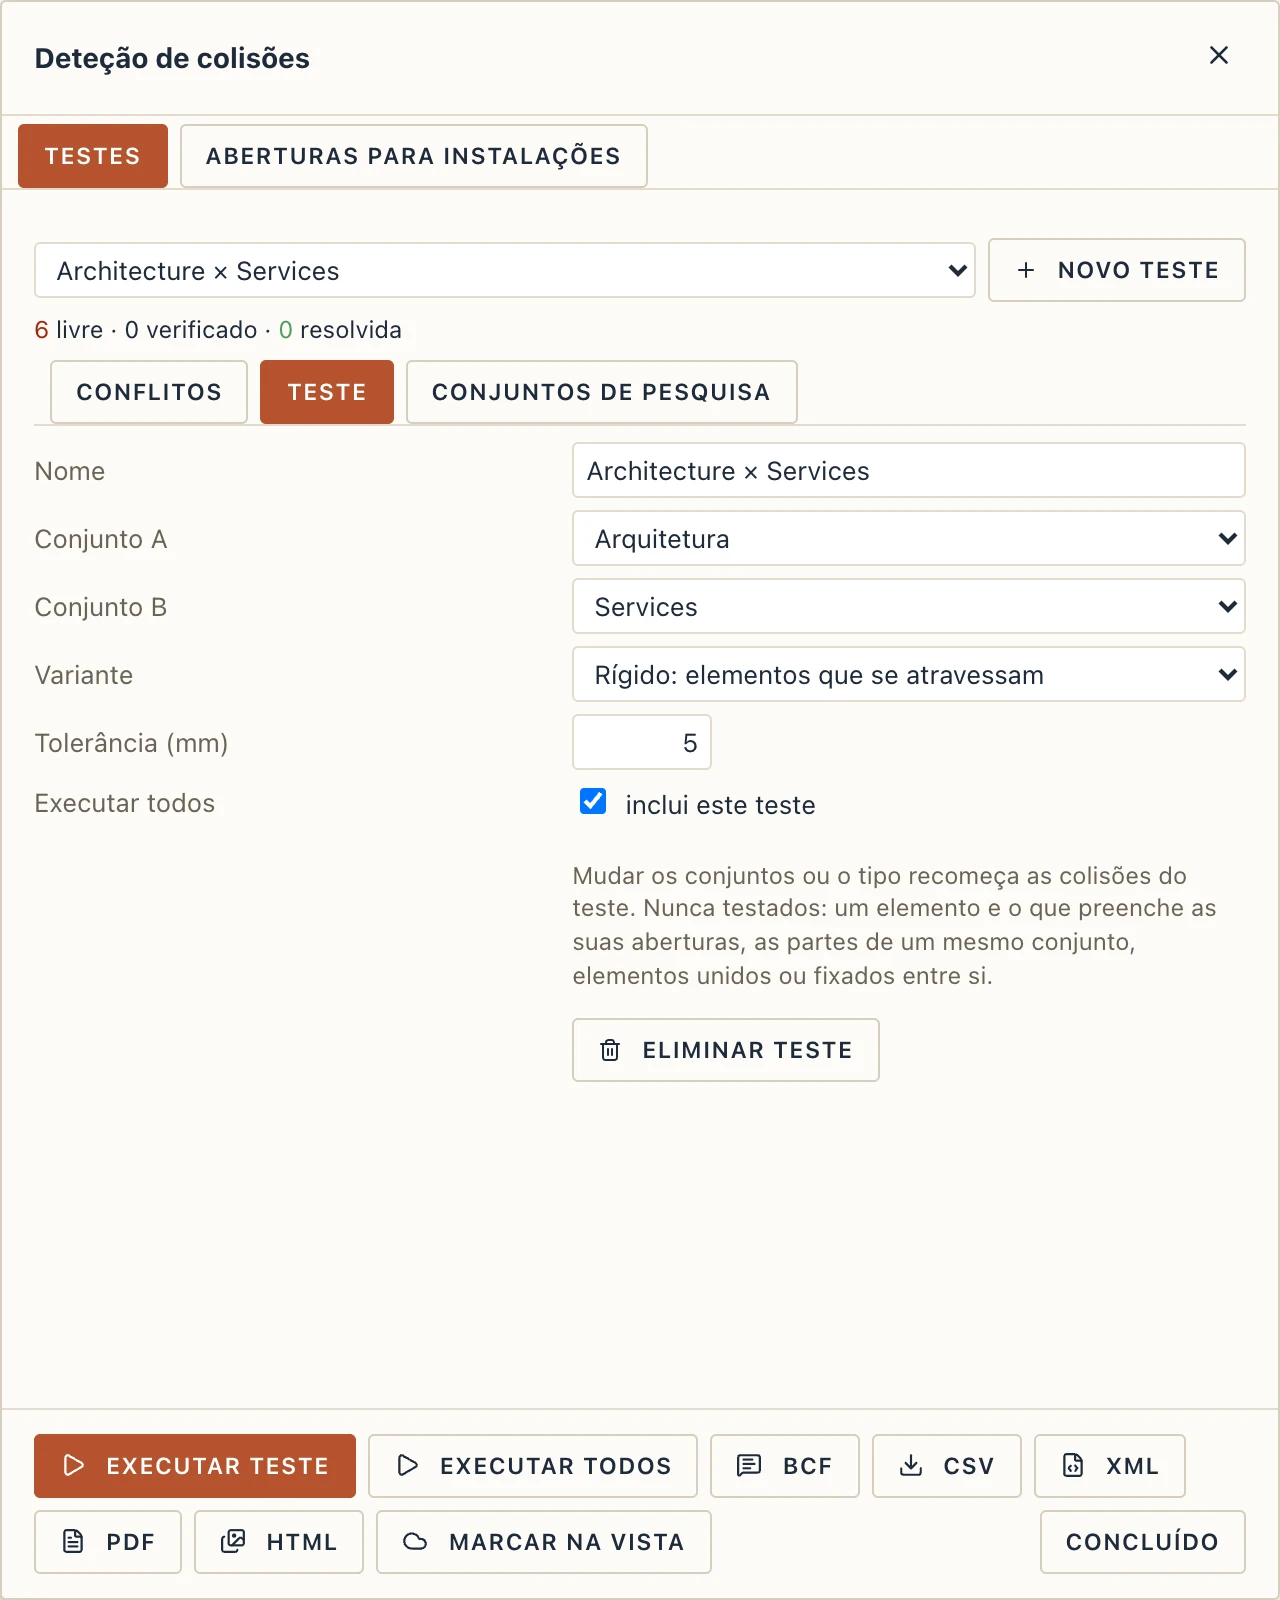
Um teste de colisão compara dois conjuntos de pesquisa: o conjunto A com o B, ou um conjunto consigo mesmo. Um projeto começa com três conjuntos (Structure, Services, Architecture) e três testes rígidos: Structure × Services, Services × Services e Architecture × Services.
- Os testes rígidos encontram elementos que se atravessam. A sua tolerância (5 mm por omissão) ignora atravessamentos tão pequenos, para que um revestimento metido 3 mm numa parede não seja indicado.
- Os testes de folga encontram elementos mais próximos do que uma distância (50 mm por omissão), e também os atravessamentos.
Alguns pares nunca são testados, porque devem encontrar-se: uma parede e a porta ou janela da sua abertura, as partes de um mesmo conjunto, paredes unidas num canto e elementos fixados entre si (uma viga assente num pilar, uma parede ligada a uma cobertura).
Executar e seguir as colisões
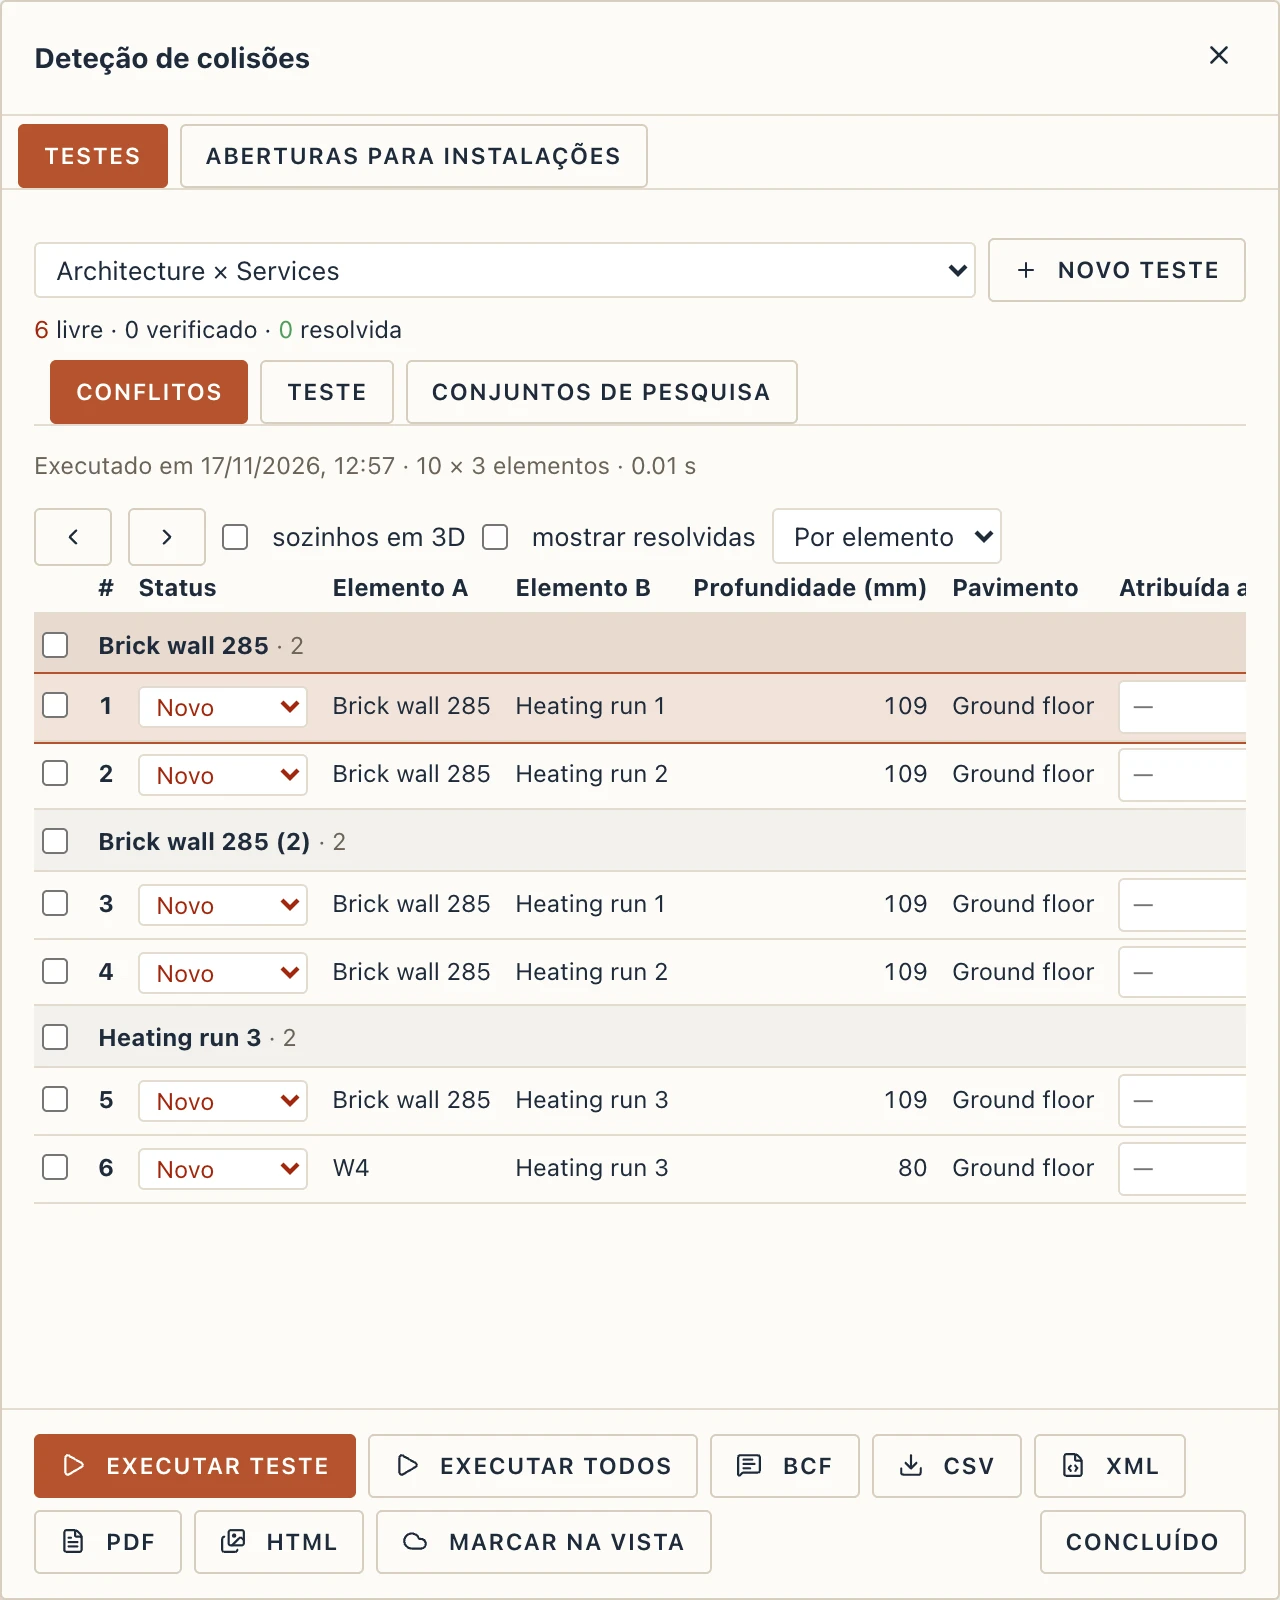
Executar teste executa o teste à frente; Executar todos executa cada teste ligado. Nada corre sozinho: os resultados ficam no projeto até voltar a executar o teste, e a janela diz quando o modelo mudou desde então.
Cada colisão mantém o seu número de uma execução para a outra. Uma colisão encontrada pela primeira vez é Nova; encontrada de novo, é Ativa. Marque-a à mão como Revista ou Aprovada, atribua-a a alguém (Atribuído a) e escreva Notas. Uma colisão que uma execução já não encontra passa a Resolvida; se voltar, fica aberta de novo, com o mesmo número.
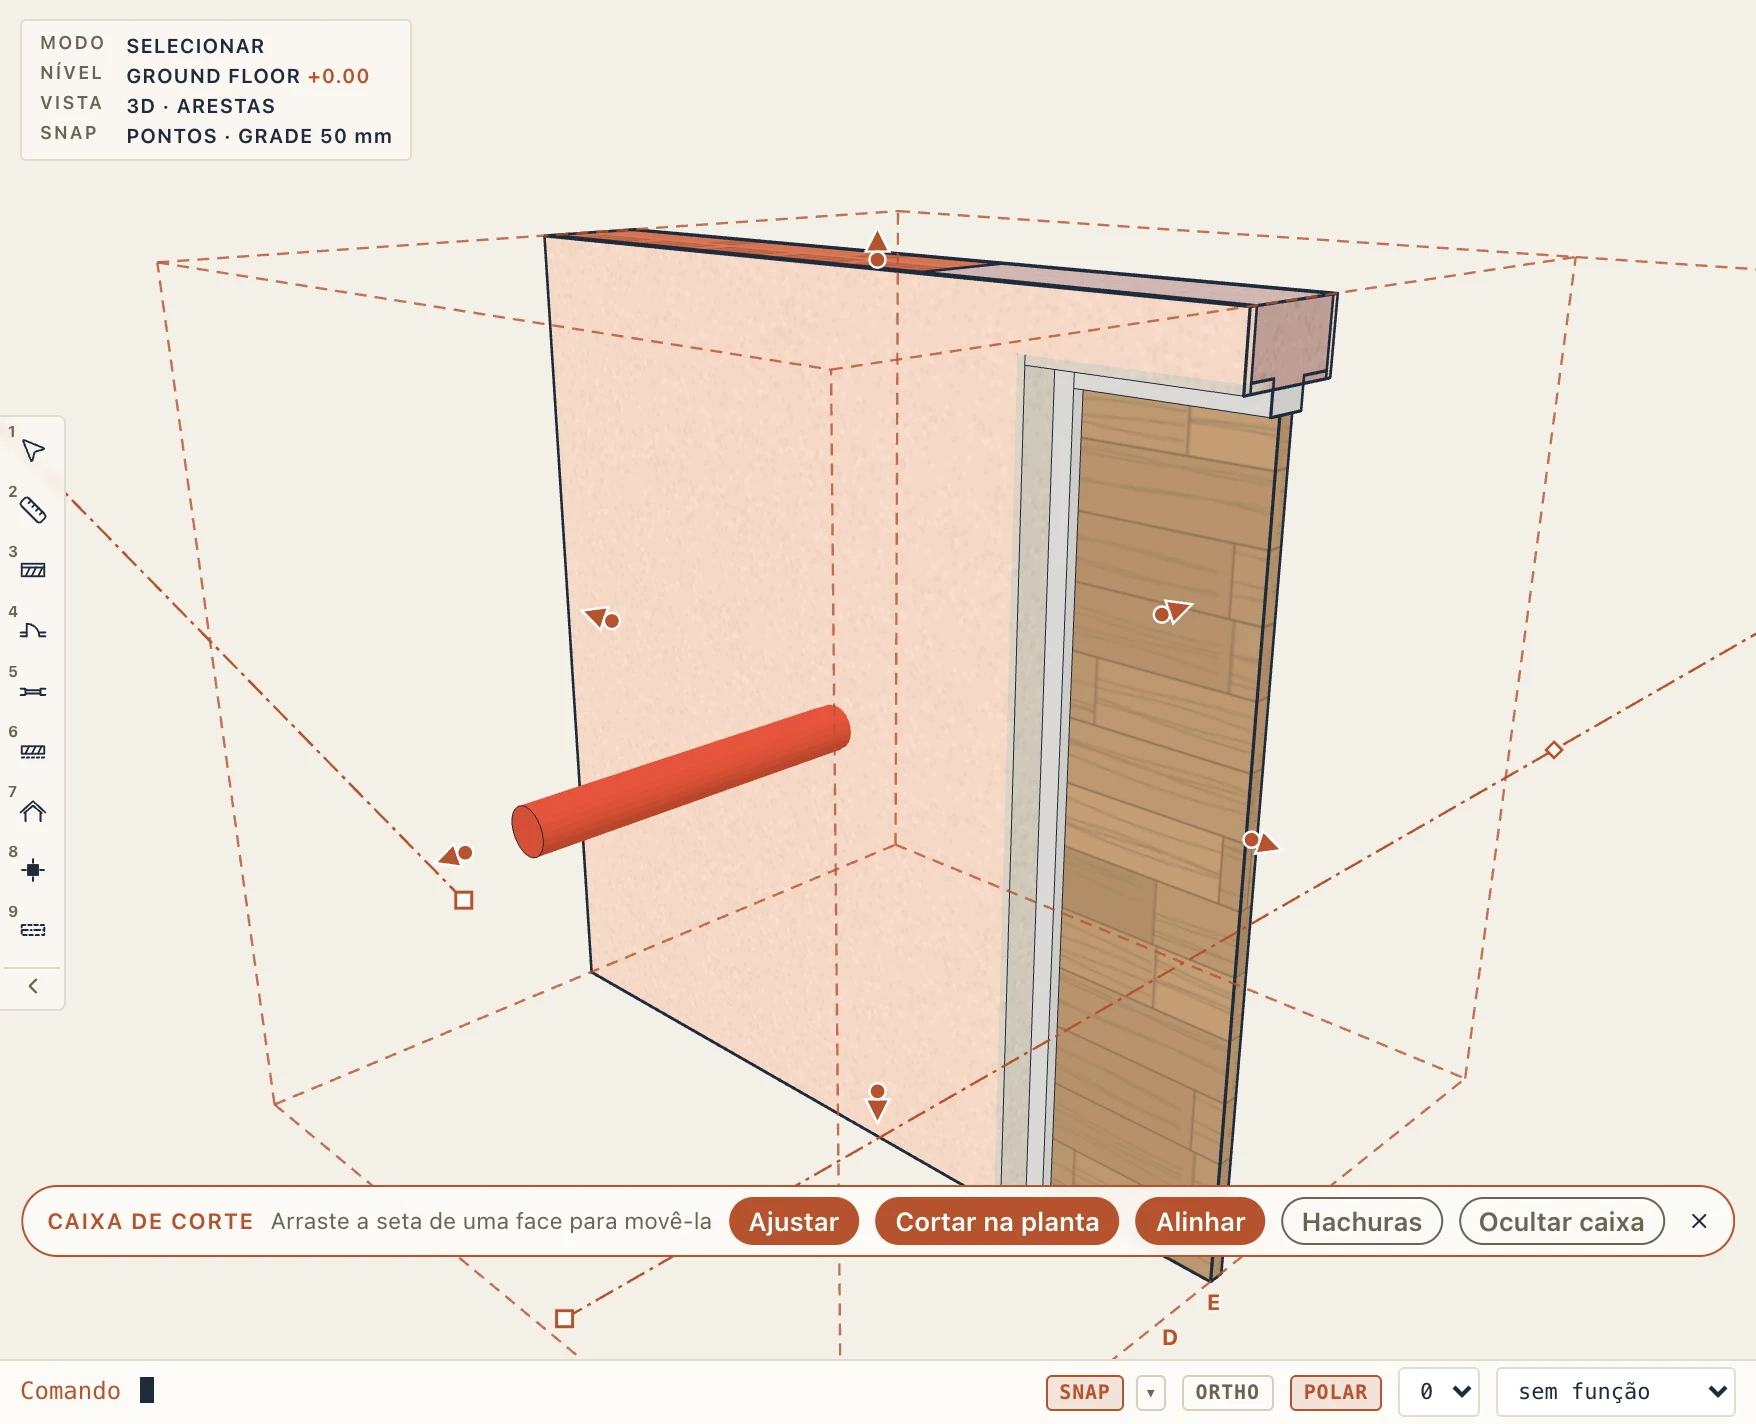
Clique numa colisão para a ver em 3D. O Lapin seleciona os dois elementos, põe uma caixa de corte à volta de onde se encontram e olha para eles de lado, para que veja o tubo a atravessar a parede e não a face da parede. sozinhos em 3D esconde o resto; as setas percorrem as colisões uma a uma. A janela fica à direita, por isso pode mover a câmara enquanto está aberta.
BCF faz de cada colisão aberta (ou das selecionadas) uma observação do tipo Clash com o seu ponto de vista e guarda-as como ficheiro BCF para outras ferramentas BIM; enviadas de novo, as mesmas observações são atualizadas. CSV guarda a lista para uma folha de cálculo.
Conjuntos de pesquisa
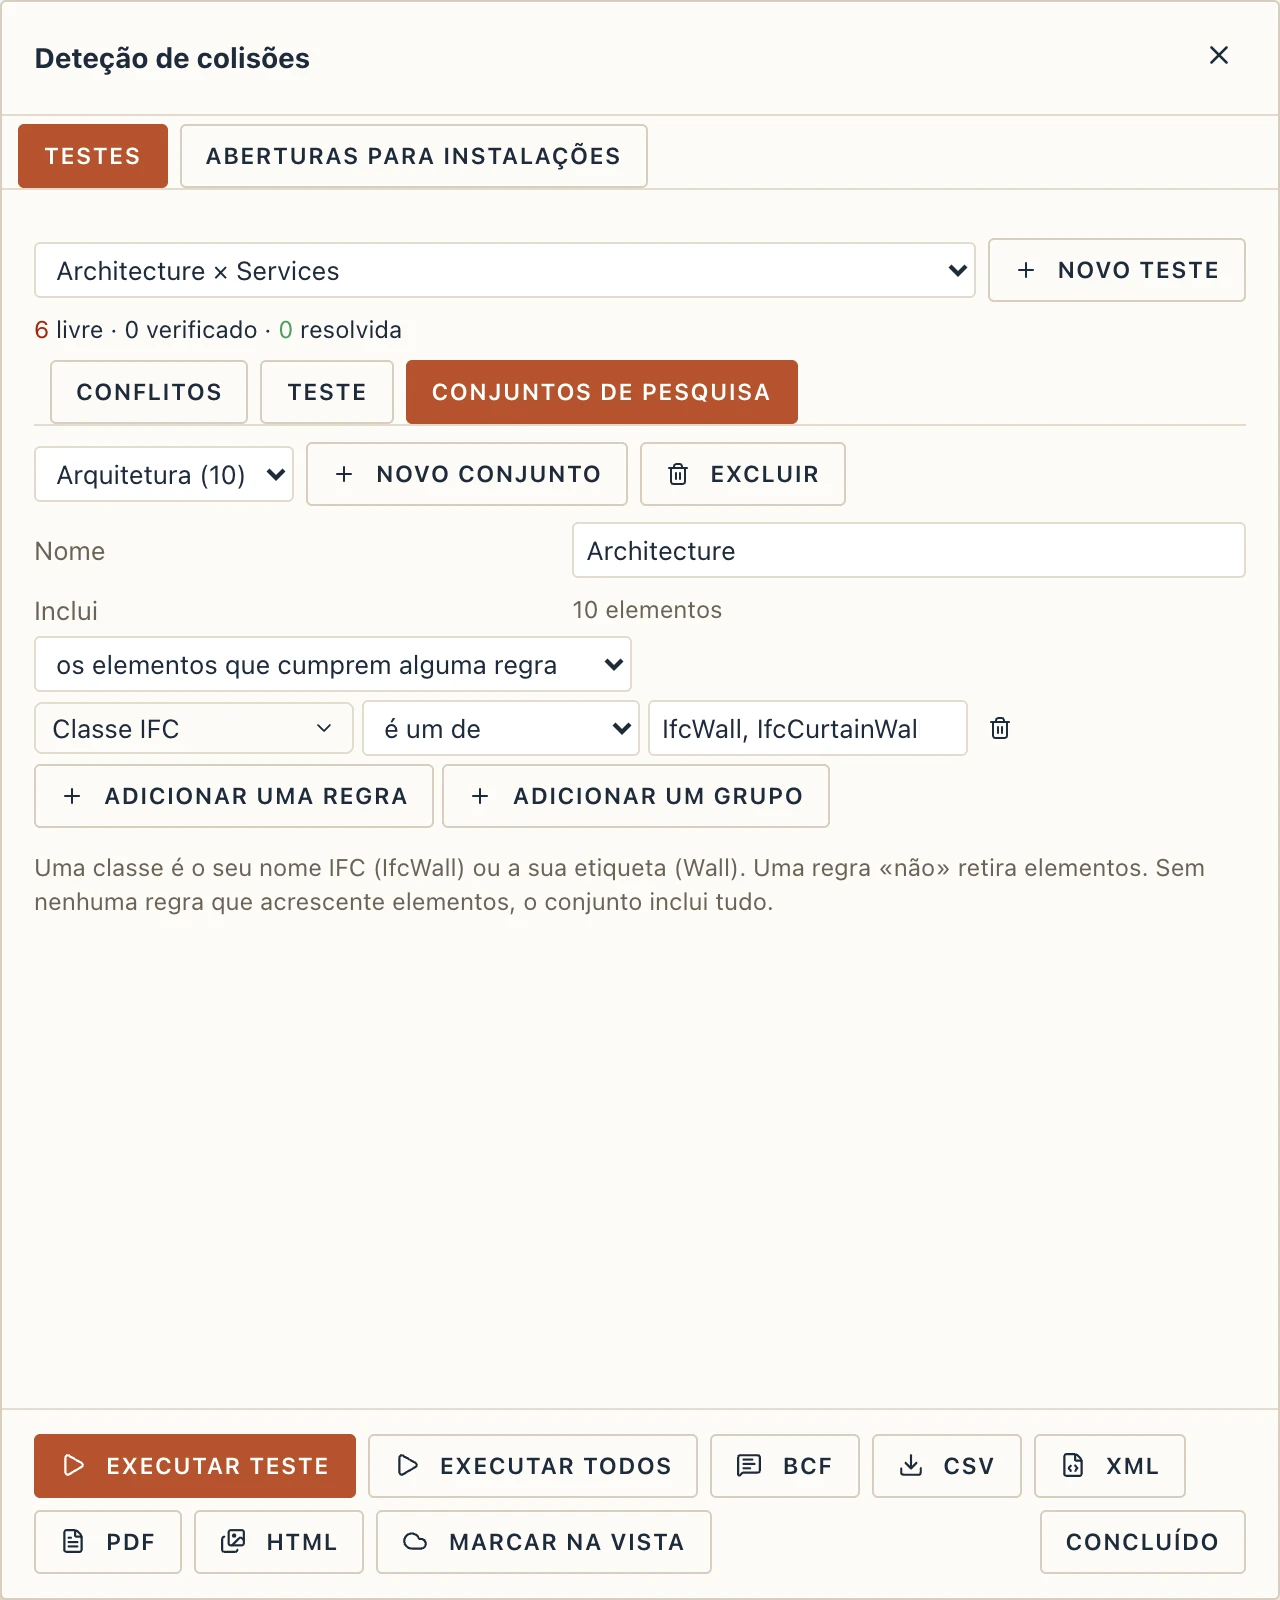
Conjuntos de pesquisa contém as regras que escolhem os elementos de um conjunto. Uma regra lê um campo do elemento (a classe, o tipo predefinido, o tipo, o piso, o material, o nome, o ficheiro ligado ou qualquer parâmetro) com um operador: é, é um de, não é, não é nenhum de, contém, não contém, pelo menos, no máximo, entre. Os números leem-se como as pessoas os escrevem: «600 mm» é 600.
Um conjunto inclui os elementos que cumprem alguma regra, ou todas. Uma regra «não» retira sempre elementos, e um conjunto sem nenhuma regra que acrescente elementos inclui tudo. O número junto ao conjunto mostra quantos elementos as regras incluem enquanto escreve.
Grupos, relatórios e nuvens
A lista agrupa as colisões por piso, por elemento (o elemento presente em mais colisões fica com elas, depois o seguinte), por classes ou por estado. A caixa de um grupo seleciona todas as suas colisões, para lhes dar um estado de uma vez.
- XML escreve as colisões como o Navisworks escreve os seus relatórios, nos seus grupos, para que outras ferramentas de coordenação as leiam.
- PDF imprime a lista em A4, agrupada da mesma forma.
- HTML cria uma página com uma imagem de cada colisão aberta, enquadrada à vez na vista 3D.
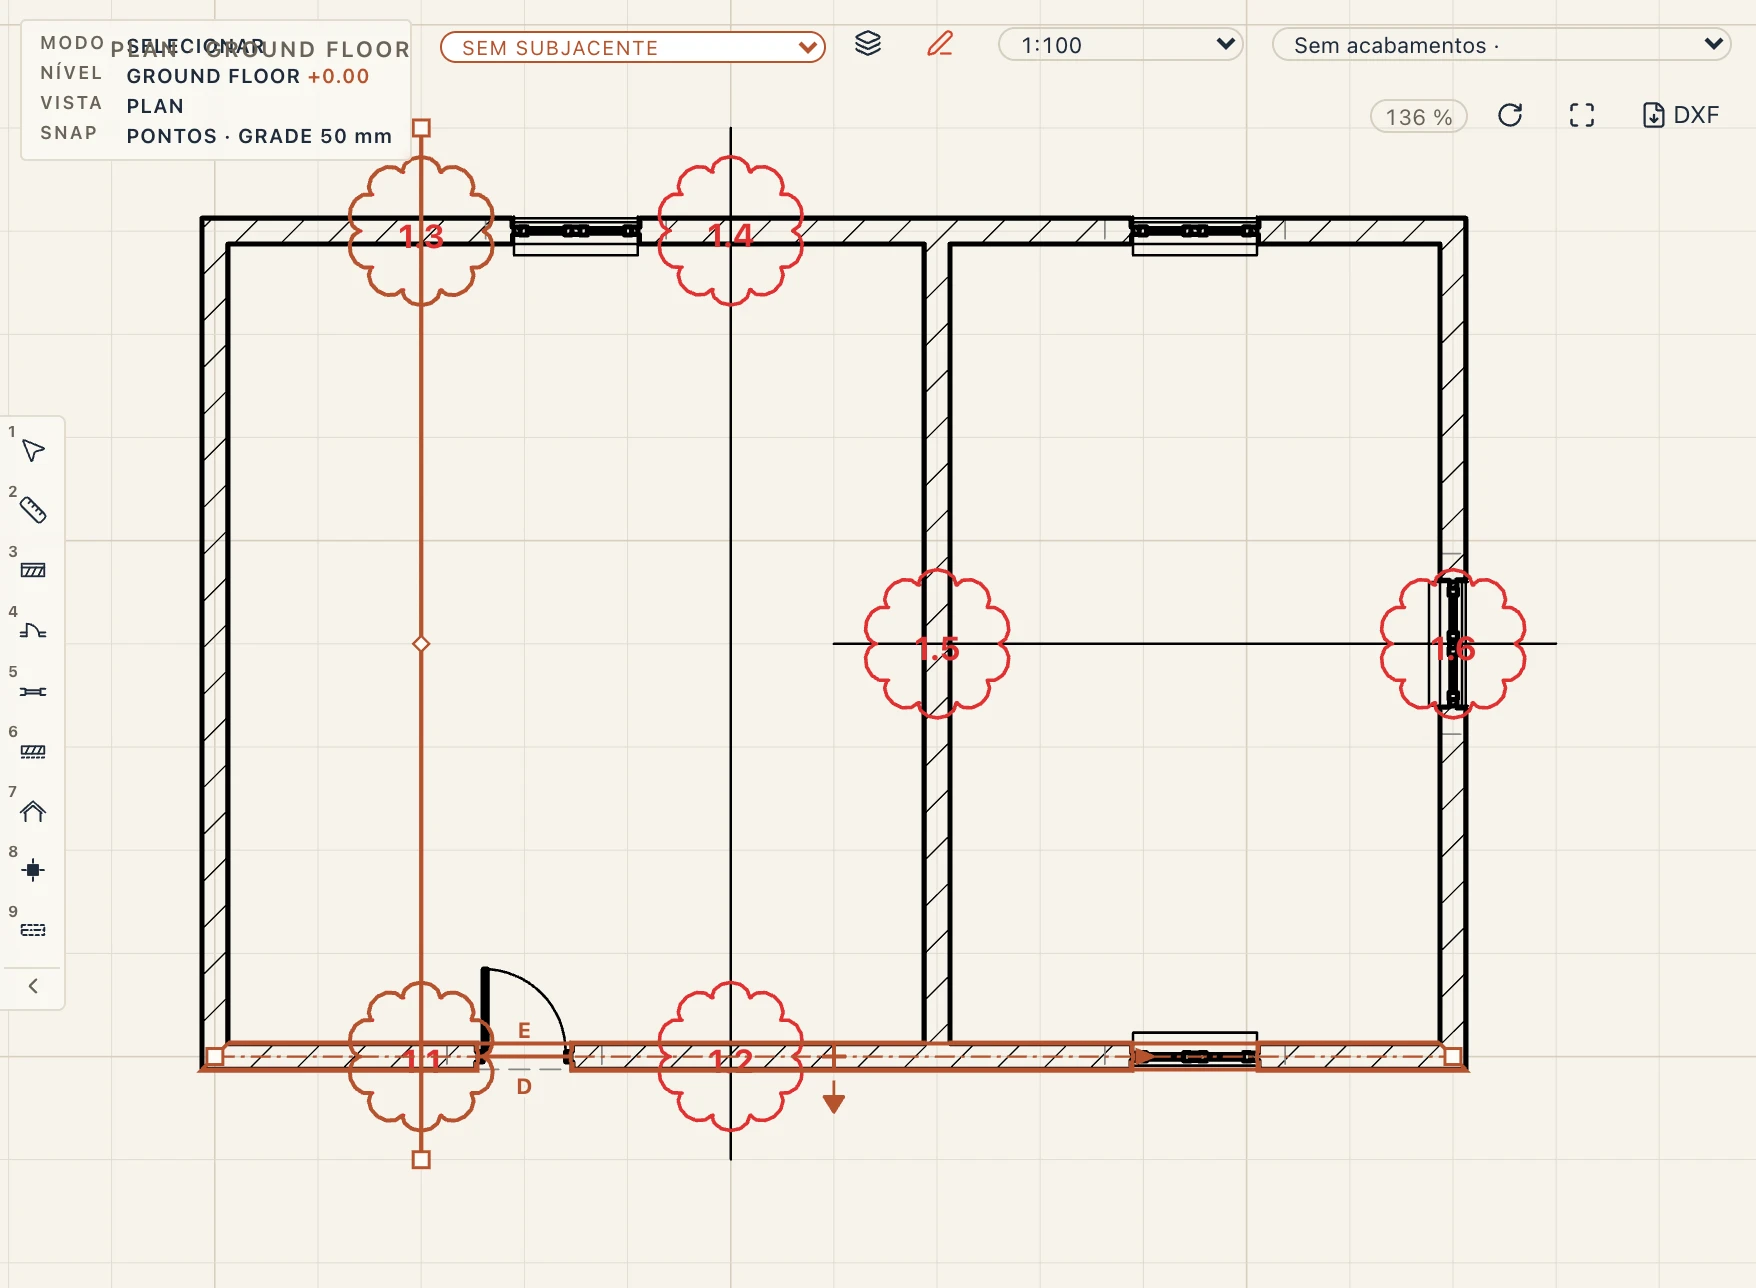
- Marcar na vista desenha as colisões abertas na planta, corte ou alçado à frente como nuvens vermelhas com a etiqueta teste.colisão (2.14: o segundo teste, colisão 14), só no ecrã. Um clique numa nuvem seleciona o elemento.
Um projeto começa também com um quarto teste, Openings for MEP: a verificação de Gerenciar → Verificação de conflitos… executada como teste, para que os seus problemas sejam numerados e seguidos como os outros. A sua profundidade é quanto falta a um traçado na sua abertura.
Um teste rígido encontra também um elemento inteiramente dentro de outro, sem faces que se atravessem: um tubo esquecido dentro de uma laje. A sua profundidade é a menor largura do elemento interior.
A deteção de colisões segue o desenho, os números e os testes do BimGo, de Aussie BIM Guru (MIT-0), reescritos no Lapin.